「フィジカルAI」は、画面の中で答えを返すAIではなく、現実の世界で体を動かすAIを指す言葉です。
文章を作るAIと同じ感覚でニュースを読むと、「すぐに家にロボットが来る」とも「まだ先の話」とも読めてしまいます。
どこまでが実用で、どこからが研究なのかは、仕組みを知ると見分けられます。
この記事では、フィジカルAIの説明を5つのレベルに分けて並べました。
どこから読むか
この記事は、同じ用語を5つのレベルに分けて解説しています。
当てはまるものを選んで、そこから読み始めてください。
→ この言葉を今日はじめて見た … Level 1から読む(3分)
→ 言葉は知っているが、人には説明できない … Level 2から読む(5分)
→ 説明はできるが、仕組みまでは怪しい … Level 3から読む(8分)
→ 仕事で使うかどうかを判断したい … Level 4から読む(10分)
→ 実装する、または技術記事を原典で読む … Level 5から読む(9分)
迷ったらLevel 1から読んでください。
知っている内容なら、数十秒で通り過ぎます。
1分で腕試し
理解度から決めたい場合は、次の4問を試してください。
Q1〜Q4は、Level 1〜4の内容に1問ずつ対応しています。
最初にまちがえた問題のLevelが、あなたのスタート地点です。
4問とも正解なら、Level 5から読んでください。
各レベルの終わりにも、4択の理解度チェックがあります。
ITパスポート試験と応用情報技術者試験の過去問題も入れています。
AIという言葉そのものが曖昧だと感じる場合は、先にこちらを読むと入りやすくなります。
→ AIとは何か|子供向けから専門的な話まで5段階でわかる用語解説
Q1.【オリジナル】次のうち、フィジカルAIにあたるものはどれか。
- ア 部屋を見て回りながら、ごみを吸い取るお掃除ロボット
- イ 文章から画像を作るAI
- ウ 写真の明るさを整えるアプリ
- エ 質問に文章で答えるチャットのAI
正解:ア
解説:
フィジカルAIは、現実の世界で、見て、考えて、体を動かすAIです。
お掃除ロボットは、まわりを見て、動き方を決め、実際に動いています。
イ、ウ、エは、答えが画面の中で完結するAIです。
→ まちがえたら Level 1から
Q2.【オリジナル】生成AIとフィジカルAIの違いを説明したものとして、最も適切なものはどれか。
- ア フィジカルAIには、生成AIの技術はまったく使われない
- イ 生成AIは古い技術で、フィジカルAIはそれと交代する新しい技術である
- ウ 生成AIの出力はデジタルの情報で、フィジカルAIの出力は物理的な動きである
- エ 生成AIもフィジカルAIも、出力は文章である
正解:ウ
解説:
違いは、出力が何かで考えるとはっきりします。
生成AIは画面の中で完結し、フィジカルAIは現実の世界に直接働きかけます。
アとイは誤りです。フィジカルAIの頭脳には生成AI系の技術が使われ、交代ではなく積み上げの関係です。
→ まちがえたら Level 2から
Q3.【オリジナル】仮想空間で何万回も練習したロボットが、そこでは完璧に作業できた。この結果の受け止め方として、最も適切なものはどれか。
- ア 練習の回数が多いほど、現実でのずれはなくなる
- イ 仮想空間の結果は、現実とはまったく関係がない
- ウ 現実でも必ず同じようにできるので、すぐに現場に入れてよい
- エ 仮想と現実にはずれがあるので、現場の環境で改めて確かめる必要がある
正解:エ
解説:
仮想空間は再現であり、床のすべりやすさや物の重さのばらつきなど、再現しきれないものがあります。
仮想空間の結果は、「現場で試す価値がある」という意味です。
イは言い過ぎです。仮想空間での訓練は、練習場として大きな役割を持っています。
アは誤りです。回数を増やしても、再現しきれない部分のずれは残ります。
→ まちがえたら Level 3から
Q4.【オリジナル】「ロボットが洗濯物をたためるようになった」という動画のニュースを見た。最初に確かめるべきこととして、最も適切なものはどれか。
- ア 動画の再生回数
- イ ロボットの色
- ウ 動画の長さ
- エ 研究のデモか、実証実験か、商用の稼働か
正解:エ
解説:
同じ「できた」でも、管理された環境での研究のデモと、現場で日常的に動いている商用の稼働では、意味がまったく違います。
動画で見るデモの多くは、条件のそろった環境での結果です。
ア、イ、ウは、実用の段階を判断する材料になりません。
→ まちがえたら Level 4から
Level 1 子供でもなんとなくわかる
ここはLevel 1です(全5レベル)
前提:なし。ここから読み始められます
想定読者:この言葉を今日はじめて見た人
このレベルのゴール:フィジカルAIを「見て、考えて、体を動かすAI」だと言える
画面の中のAIと、体を持つAI
AIに「夏休みの絵日記の書き方を教えて」と聞くと、画面に文章が出てきます。
答えは画面の中にあって、部屋の中の物は何も動きません。
これに対して、体を持って動くAIもあります。
- 部屋を見て回りながら、ごみを吸い取るお掃除ロボット
- お店の中を走って、料理をテーブルまで運ぶロボット
- 工場で、部品をつかんで箱に入れるロボットの腕
こうした、現実の世界で体を動かすAIをフィジカルAIと呼びます。
「フィジカル」は、英語で「体の」「物の」という意味です。
見る、考える、動く
フィジカルAIは、3つのことをくり返しています。
- 見る:カメラやセンサーで、まわりの様子を知る
- 考える:どこに何があって、どう動けばよいかを決める
- 動く:モーターでタイヤや腕を動かす
人が、目で見て、頭で考えて、手足を動かすのと同じです。
動いたら、また見て、考えて、動く。
これを何度もくり返して、目的を果たします。
やり直しがききにくい
画面の中のAIなら、答えが気に入らなければ「もう一回」と頼めば済みます。
体を持つAIは、そうはいきません。
落としたお皿は割れますし、人にぶつかればけがをさせてしまいます。
だからフィジカルAIは、とても慎重に作られます。
速さより、まず安全が先です。
つまずきポイント
「フィジカルAIって、人の形をしたロボットのこと?」
それだけではありません。
人の形をしたロボットも含まれますが、自動で走る車や、空を飛ぶドローン、工場の機械も仲間です。
形ではなく、「現実の世界で、見て、考えて、動くかどうか」で決まります。
理解度チェック
Q1.【オリジナル】フィジカルAIの「フィジカル」の意味として、最も近いものはどれか。
- ア 体の、物の
- イ 新しい
- ウ 速い
- エ 小さい
正解:ア
解説:
「フィジカル」は、英語で「体の」「物の」という意味です。
現実の世界で体を動かすAIなので、フィジカルAIと呼ばれます。
→ 「画面の中のAIと、体を持つAI」に戻る
Q2.【オリジナル】フィジカルAIがくり返している3つのことの順番として、正しいものはどれか。
- ア 考える → 動く → 見る
- イ 見る → 動く → 考える
- ウ 見る → 考える → 動く
- エ 動く → 見る → 考える
正解:ウ
解説:
カメラやセンサーで見て、どう動くかを考えて、モーターで動きます。
動いたら、また見て、考えて、動く。これをくり返して目的を果たします。
人が目で見て、頭で考えて、手足を動かすのと同じです。
→ 「見る、考える、動く」に戻る
Q3.【オリジナル】フィジカルAIが「見る」ために使うものはどれか。
- ア 電池
- イ モーター
- ウ タイヤ
- エ カメラやセンサー
正解:エ
解説:
まわりの様子を知るのは、カメラやセンサーです。
イとウは、「動く」ための部品です。
アは、全体を動かすための電気をためる部品です。
→ 「見る、考える、動く」に戻る
Q4.【オリジナル】フィジカルAIが、画面の中のAIよりも慎重に作られる理由として、最も適切なものはどれか。
- ア 画面の中のAIより、計算が簡単だから
- イ 現実の世界では、落としたお皿が割れたり、人にけがをさせたりして、やり直しがききにくいから
- ウ ロボットは、速く動けないから
- エ 速く動くと、電気代が高くなるから
正解:イ
解説:
画面の中のAIなら「もう一回」と頼めば済みますが、体を持つAIは、失敗が現実のものになります。
だから、速さより安全が先です。
→ 「やり直しがききにくい」に戻る
Q5.【オリジナル】フィジカルAIの仲間として、正しくないものはどれか。
- ア 自動で走る車
- イ 画面に文章を書くだけのAI
- ウ 工場で部品をつかむロボットの腕
- エ 空を飛ぶドローン
正解:イ
解説:
フィジカルAIは、形ではなく、現実の世界で見て、考えて、動くかどうかで決まります。
人の形をしていなくても、車やドローンや工場の機械は仲間です。
イは、画面の中で完結するので、フィジカルAIではありません。
→ 「つまずきポイント」に戻る
ここまで読めば言えるようになること
- フィジカルAIを「見て、考えて、体を動かすAI」と説明できる
- 見る・考える・動くのくり返しを説明できる
- 画面の中のAIより、やり直しがききにくいことを説明できる
言えたら、Level 2へ進む。
Level 2 少し理解できる
ここはLevel 2です(全5レベル)
前提:Level 1の内容(見る・考える・動くのくり返し、やり直しのききにくさ)
想定読者:言葉は知っているが、人には説明できない人
このレベルのゴール:生成AIとの違いを「出力が何か」で説明し、ニュースの話を3つの層に当てはめられる
違いは「出力が何か」
生成AIとフィジカルAIの違いは、出力を比べるとはっきりします。
生成AIの出力は、文章や画像、音声です。
どれもデジタルの情報で、画面の中で完結します。
フィジカルAIの出力は、物理的な動きです。
進む、止まる、つかむ、運ぶ。
現実の世界に、直接働きかけます。
国のガイドラインも、この点を特徴として書いています。
AI事業者ガイドライン(第1.2版)は、フィジカルAIを次のように定義しています。
センサ等によるセンシングを通じて物理環境の情報を取り込み、AIモデルによる処理を経て、設定された目的を達成するための最適な方策を自律的に推論・判断し、アクチュエータ(駆動系)等を介して物理的な行動へとつなげるシステムであり、サイバー空間での処理に留まらず、現実世界に対して直接的な働きかけ(移動、操作、加工など)を行うことを特徴とするもの
——総務省・経済産業省「AI事業者ガイドライン(第1.2版)」(令和8年3月31日)
長い定義ですが、Level 1の「見る・考える・動く」がそのまま入っています。
センシングが「見る」、推論・判断が「考える」、アクチュエータを介した行動が「動く」です。
センサーとアクチュエーター
この定義に出てくる2つの部品を押さえておきます。
センサーは、まわりの状態を測る部品です。
カメラ、距離を測るセンサー、温度や力を測るセンサーなどがあります。
アクチュエーターは、電気の信号を受けて、物理的な動きに変える部品です。
モーターやシリンダーがこれにあたります。
センサーで測り、AIで判断し、アクチュエーターで動かす。
これがフィジカルAIの基本の形です。
IT系の試験では、IoT(モノのインターネット)の問題として、この2つの役割がよく問われます。
「第三のAI」と呼ばれる理由
フィジカルAIは、AIの進み方を「認識するAI → 生成するAI → 行動するAI」の段階で説明する考え方から広まりました。
画像を見分けるAI、文章を作るAIに続く、3つ目の段階という意味です。
ただし、これは交代ではなく積み上げです。
フィジカルAIの「考える」部分には、生成AIと同じ系統の技術が使われ、訓練の材料づくりにも生成AIが使われます。
頭脳、身体、練習場
ニュースに出てくる話を整理するには、3つの層に分けると便利です。
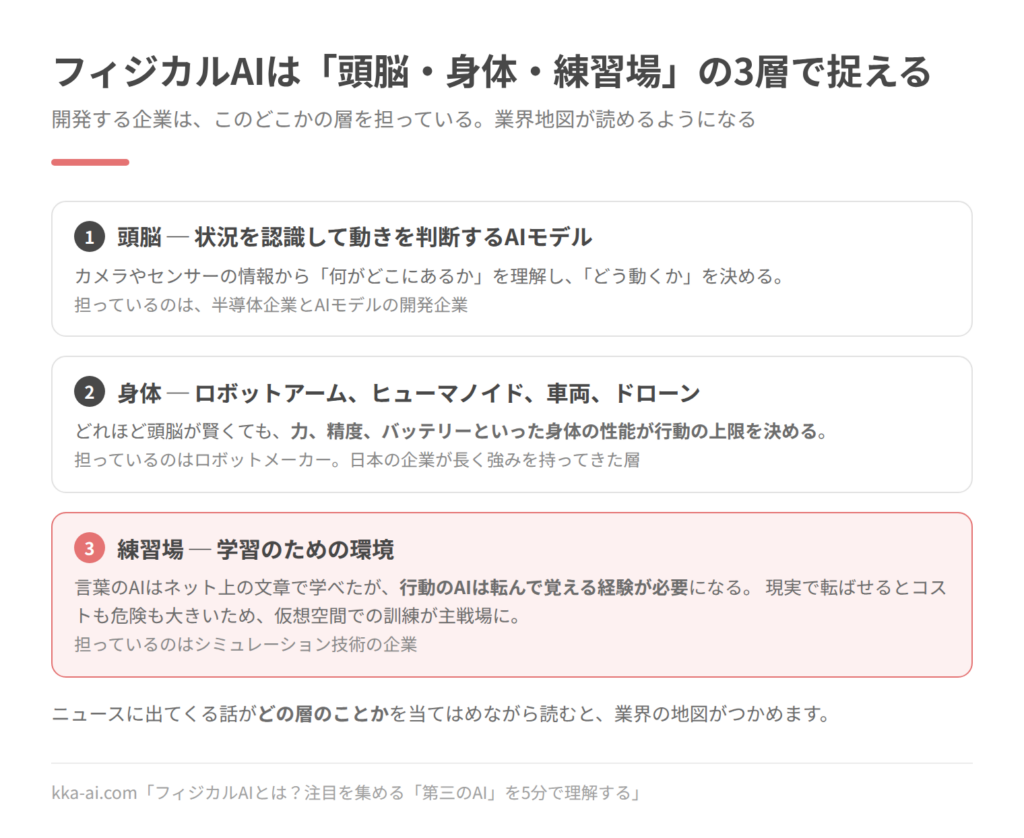
ニュースに出てくる話がどの層のことかを当てはめると、業界の地図がつかめる。
頭脳は、状況を認識して動きを判断するAIモデルです。
身体は、ロボットアーム、人型ロボット(ヒューマノイド)、車両、ドローンといった機械です。
どれほど頭脳が賢くても、力、精度、電池の持ちといった身体の性能が、できることの上限を決めます。
練習場は、学習のための環境です。
現実で何度も失敗させるのは危険で費用もかかるため、仮想空間での訓練が中心になっています。
何が含まれるのか
フィジカルAIは、特定の製品の名前ではなく、現実の世界で動くAIの総称です。
- 人型ロボット(ヒューマノイド)
- 自動運転の車
- 物流倉庫の自律移動ロボット
- ドローン
- 自律的に動く建設機械や農業機械
- 工場のロボットアーム
ニュースではロボットを中心に語られることが多いだけで、範囲はもっと広いと考えてください。
つまずきポイント
「生成AIのブームが終わって、次はフィジカルAI?」
交代ではありません。
フィジカルAIの頭脳には生成AI系の技術が使われ、練習場のデータづくりにも生成AIが使われます。
前の段階を土台に、次が乗る階段だと捉えてください。
生成AIそのものがあやふやなら、こちらで確認できます。
→ 生成AIとは?5段階でわかる用語解説
理解度チェック
Q1.【オリジナル】AI事業者ガイドライン(第1.2版)のフィジカルAIの定義で、特徴として挙げられているものはどれか。
- ア 人の形をしていることが必須である
- イ インターネットにつながっていないことが必須である
- ウ 文章や画像を生成して、画面に表示する
- エ サイバー空間での処理に留まらず、現実世界に対して直接的な働きかけ(移動、操作、加工など)を行う
正解:エ
解説:
定義は、センシングで物理環境の情報を取り込み、AIモデルで判断し、アクチュエータを介して物理的な行動につなげるシステム、としています。
特徴は、現実世界に直接働きかけることです。
アとイは、定義の条件ではありません。
→ 「違いは「出力が何か」」に戻る
Q2.【IPA過去問】IoTデバイスとIoTサーバで構成され,IoTデバイスが計測した外気温をIoTサーバへ送り,IoTサーバからの指示でIoTデバイスに搭載されたモータが窓を開閉するシステムがある。このシステムにおけるアクチュエータの役割として,適切なものはどれか。
- ア IoTデバイスから送られてくる外気温のデータを受信する。
- イ IoTデバイスに対して窓の開閉指示を送信する。
- ウ 外気温を電気信号に変換する。
- エ 窓を開閉する。
出典:令和2年度 10月分 ITパスポート試験 公開問題 問99
正解:エ
解説:
アクチュエータは、電気の信号を受けて、物理的な動きに変える部品です。この問題では、モータが窓を開閉します。
ウは、外気温を測って電気信号にするセンサーの役割です。
アとイは、IoTサーバの役割です(データを受け取り、指示を送る)。
センサーで測り、判断し、アクチュエータで動かす。フィジカルAIは、この「判断」の部分にAIが入ったものです。
→ 「センサーとアクチュエーター」に戻る
Q3.【オリジナル】「認識するAI → 生成するAI → 行動するAI」という段階の説明として、最も適切なものはどれか。
- ア 3つの段階は、まったく関係のない別々の技術である
- イ 行動するAIが最初に生まれ、認識するAIが最後に生まれた
- ウ 前の段階を土台に、次の段階が乗る積み上げの関係である
- エ 新しい段階が来ると、前の段階のAIは使われなくなる
正解:ウ
解説:
フィジカルAIの頭脳には、画像を見分ける技術や、生成AIと同じ系統の技術が使われます。
だから、交代ではなく積み上げです。
→ 「「第三のAI」と呼ばれる理由」に戻る
Q4.【オリジナル】「ロボットのモーターの力や電池の持ちが、できることの上限を決める」という話は、3つの層のうちどれにあたるか。
- ア 練習場
- イ 身体
- ウ 頭脳
- エ どの層にもあたらない
正解:イ
解説:
力、精度、電池の持ちは、身体の層の性能です。
どれほど頭脳が賢くても、身体の性能が、できることの上限を決めます。
ウの頭脳は判断するAIモデル、アの練習場は学習のための環境です。
→ 「頭脳、身体、練習場」に戻る
Q5.【オリジナル】フィジカルAIの練習場として、仮想空間での訓練が中心になっている理由として、最も適切なものはどれか。
- ア 現実で何度も失敗させるのは、危険で費用もかかるから
- イ 現実の世界では、ロボットは動けないから
- ウ 仮想空間のほうが、現実より正確だから
- エ 仮想空間なら、身体の性能の上限がなくなるから
正解:ア
解説:
仮想空間なら、転んでも壊れず、人にぶつかってもけが人は出ません。
ウは誤りです。仮想空間はあくまで再現で、現実とのずれがあります。
エは誤りです。現実の身体の上限は、仮想空間で訓練しても変わりません。
→ 「頭脳、身体、練習場」に戻る
ここまで読めば言えるようになること
- 生成AIとの違いを「出力が何か」で説明できる
- センサーとアクチュエーターの役割を説明できる
- ニュースの話を、頭脳・身体・練習場の3つの層に当てはめられる
言えたら、Level 3へ進む。
Level 3 もう少し詳しく
ここはLevel 3です(全5レベル)
前提:Level 2までの内容(出力の違い、センサーとアクチュエーター、3つの層)
想定読者:人に説明はできるが、仕組みまでは怪しい人
このレベルのゴール:頭脳の作られ方と練習場の仕組みを説明し、生成AIより進みが遅く見える理由を言える
決まった動きと、自分で決める動き
工場には、昔からロボットがあります。
ただし、その多くは決められた動きを、決められた場所で、正確にくり返すロボットです。
部品の置き場所が少しずれると、うまくつかめません。
フィジカルAIが目指しているのは、状況を見て、動きを自分で決めることです。
AI事業者ガイドラインの別添には、物流倉庫の自律移動ロボットの例として、固定されたルートを走る無人搬送車(AGV)と違い、動的に経路を計画して環境の変化にリアルタイムで対応する点が特徴だ、という説明があります。
違いは「ルールを人が書くか、AIが状況から決めるか」です。
これは、機械学習が「ルールを書く代わりに、データから見つけさせる」方法だったことと同じ発想です。
→ 機械学習とは|仕組みと3つの種類を5段階でわかりやすく解説
頭脳は「見て、聞いて、動きを出す」モデルへ
頭脳の部分では、言葉のAIで起きたことが、体の世界でも起きようとしています。
言葉の世界では、大量の文章で学習した基盤モデルが、翻訳、要約、質問への回答と、いろいろな用途の土台になりました。
同じように、いろいろなロボットや作業の土台になる「ロボットの基盤モデル」を作る競争が進んでいます。
日本の「AIロボティクス戦略」(令和8年3月26日)には、次の2つの言葉が出てきます。
- VLM(Vision-Language Model):画像と言葉を一緒に扱うモデル
- VLA(Vision-Language-Action Model):画像と言葉を受け取り、動き(アクション)を出力するモデル
VLAは、「赤いコップを右の棚に置いて」という言葉と、カメラの映像を受け取り、腕をどう動かすかを出力します。
言葉のAIの出力が「次の言葉」だったのに対し、VLAの出力は「次の動き」です。
練習場:仮想空間で失敗させる
言葉のAIは、インターネット上の膨大な文章を教材にできました。
ところが、物のつかみ方や歩き方のデータは、どこにもたまっていません。
そこで、仮想空間が練習場になります。
現実の工場や倉庫を、コンピュータの中にそっくり再現したものをデジタルツインと呼びます。
ロボットは、まずこの中で何万回も失敗しながら動きを覚え、それから現実に出てきます。
仮想空間なら、何台ものロボットを同時に、昼夜を問わず訓練できます。
転んでも壊れず、人にぶつかってもけが人は出ません。
仮想と現実のずれ
ただし、仮想空間はあくまで再現です。
床のすべりやすさ、物の重さのばらつき、光の当たり方。
現実には、仮想空間で再現しきれないものがたくさんあります。
仮想空間では上手にできたのに、現実ではうまくいかない。
この仮想と現実のずれをどう埋めるかが、フィジカルAIの大きな課題です。
Level 5で、その手法を扱います。
機体の中で考えるか、外で考えるか
もう1つ、ニュースで見かける区別があります。
AIの計算を、機体の中で行うか、通信の先のデータセンターで行うかです。
現実の世界で動く機械は、判断が遅れるとぶつかります。
そのため、とっさの判断は機体の中で処理し、重い計算だけを外に出す形がとられます。
「エッジで処理」と書かれていたら、機体の中で完結させているという意味です。
生成AIより進みが遅く見える理由
フィジカルAIの進み方が、生成AIより緩やかに見えるのには理由があります。
- やり直しがききにくい:安全のための余裕をとるぶん、動きは慎重になる
- データが自然には集まらない:仮想空間と人の動作の記録で補う必要がある
- 身体の性能が上限を決める:モーターの力や電池の持ちは、ソフトウェアの速さでは伸びない
生成AIと同じ速さで普及すると考えると、見通しを誤ります。
つまずきポイント
「仮想空間で完璧に動いたなら、もう現場で使える?」
使えるとは限りません。
仮想と現実のずれがあるため、現場の環境で改めて確かめる必要があります。
仮想空間の結果は「現場で試す価値がある」という意味で、「現場で使える」という意味ではありません。
理解度チェック
Q1.【オリジナル】昔からある工場のロボットと、フィジカルAIが目指すものの違いとして、最も適切なものはどれか。
- ア 昔からのロボットにはモーターがなく、フィジカルAIにはある
- イ 昔からのロボットは決められた動きを正確にくり返し、フィジカルAIは状況を見て動きを自分で決める
- ウ 昔からのロボットは自分で考え、フィジカルAIは決められた動きしかしない
- エ 違いは、ロボットの大きさだけである
正解:イ
解説:
決められた動きのロボットは、部品の置き場所が少しずれると、うまくつかめません。
フィジカルAIは、状況を見て動きを決めることを目指しています。
違いは、ルールを人が書くか、AIが状況から決めるかです。
→ 「決まった動きと、自分で決める動き」に戻る
Q2.【オリジナル】VLA(Vision-Language-Action Model)の説明として、最も適切なものはどれか。
- ア 画像と言葉を受け取り、動き(アクション)を出力するモデル
- イ 音声だけを受け取り、音楽を出力するモデル
- ウ 画像を受け取り、画像の明るさを変えるモデル
- エ 文章だけを受け取り、文章を出力するモデル
正解:ア
解説:
VLAは、「赤いコップを右の棚に置いて」という言葉とカメラの映像を受け取り、腕をどう動かすかを出力します。
言葉のAIの出力が「次の言葉」だったのに対し、VLAの出力は「次の動き」です。
→ 「頭脳は「見て、聞いて、動きを出す」モデルへ」に戻る
Q3.【IPA過去問】IoT活用におけるデジタルツインの説明はどれか。
- ア インターネットを介して遠隔地に設置した3Dプリンターへ設計データを送り,短時間に製品を製作すること
- イ システムを正副の二重に用意し,災害や故障時にシステムの稼働の継続を保証すること
- ウ 自宅の家電機器とインターネットでつながり,稼働監視や操作を遠隔で行うことができるウェアラブルデバイスのこと
- エ デジタル空間に現実世界と同等な世界を,様々なセンサーで収集したデータを用いて構築し,現実世界では実施できないようなシミュレーションを行うこと
出典:令和6年度 春期 応用情報技術者試験 午前 問70
正解:エ
解説:
デジタルツインは、センサーで集めたデータで、現実と同等の世界をデジタル空間に作り、現実ではできないシミュレーションを行うものです。
フィジカルAIでは、この中でロボットに何度も失敗させて動きを覚えさせる「練習場」になります。
アは遠隔地での3Dプリンターによる製作、イはシステムの二重化(冗長構成)、ウは家電を遠隔で操作する機器の説明です。
→ 「練習場:仮想空間で失敗させる」に戻る
Q4.【オリジナル】ロボットのとっさの判断を、機体の中(エッジ)で処理する理由として、最も適切なものはどれか。
- ア 機体の中のほうが、データセンターより計算が速いから
- イ 通信の先のデータセンターでは、AIを動かせないから
- ウ 通信を待って判断が遅れると、ぶつかるおそれがあるから
- エ 機体の中で処理すると、電池を使わないから
正解:ウ
解説:
現実の世界で動く機械は、判断が遅れるとぶつかります。
とっさの判断は機体の中で処理し、重い計算だけを外に出す形がとられます。
アは誤りです。重い計算は、外のデータセンターのほうが向いています。
→ 「機体の中で考えるか、外で考えるか」に戻る
Q5.【オリジナル】フィジカルAIの進み方が、生成AIより緩やかに見える理由として、この記事が挙げていないものはどれか。
- ア フィジカルAIを研究している人が、世界に一人もいない
- イ やり直しがききにくく、動きが慎重になる
- ウ モーターの力や電池の持ちは、ソフトウェアの速さでは伸びない
- エ 物のつかみ方や歩き方のデータが、自然にはたまっていない
正解:ア
解説:
理由は、やり直しのききにくさ、データの集まりにくさ、身体の性能の上限の3つです。
アは事実と違います。
→ 「生成AIより進みが遅く見える理由」に戻る
ここまで読めば言えるようになること
- 決められた動きのロボットと、フィジカルAIの違いを説明できる
- VLAが何を入力し、何を出力するかを説明できる
- デジタルツインと、仮想と現実のずれを説明できる
- 生成AIより進みが遅く見える理由を3つ挙げられる
ロボットという機械そのものに興味があれば、こちらが続きになります。
→ AIロボットとは|5段階でわかる用語解説
仕事で判断する立場なら、Level 4へ進む。
Level 4 ビジネスで使う
ここはLevel 4です(全5レベル)
前提:Level 3までの内容(決められた動きと自分で決める動き、デジタルツイン、仮想と現実のずれ)
想定読者:仕事で使うかどうかを判断したい人
このレベルのゴール:ニュースの段階を見分け、自社の現場での導入を、費用と安全の両面から判断できる
日本で注目される理由
フィジカルAIが日本で「勝ち筋」として語られるのには、2つの理由があります。
一つは人手不足です。
物流、製造、介護、建設。
体を使う仕事の担い手不足は、文章や画像を作るAIでは解決できません。
AI事業者ガイドライン(第1.2版)の別添も、フィジカルAIは「少子高齢化による労働力不足を補い、人と協働して生産性を向上させることで、あらゆる産業や現場の自動化と効率化に寄与することが期待される」と書いています。
もう一つは製造業の蓄積です。
「AIロボティクス戦略」(令和8年3月26日)は、日本の強みとして「産業用ロボット産業、モーター・減速機・センサ等の部品、現場データとノウハウ」を挙げています。
一方で弱みとして、「サービスロボット市場では存在感が低下」「AIとロボットの一体的な設計開発の面では後塵を拝している」とも書いています。
身体の層には強みがあり、頭脳と身体を合わせて作る部分に課題がある、という整理です。
同じ戦略は、2040年までに約60兆円の市場を見込み、16の分野を挙げています。
国産のロボット基盤モデルのベータ版を、2027年6月頃を目途にオープンソースで公開する、とも書いています。
数字で見る「国内」と「海外」
産業用ロボットの数字には、もう1つ見ておきたい点があります。
日本ロボット工業会の「マニピュレータ、ロボット統計 2025年暦年」(2026年6月1日公表)では、全体の受注は前年より伸びています。
ところが内訳を見ると、国内向けの出荷は2,041億円で前年比10.8%減、輸出は7,897億円で32.4%増でした。
作る力は伸びているのに、国内の現場への導入は伸びていない。
人手不足が深刻な国内で、導入が進んでいないということです。
フィジカルAIの議論は、この差をどう埋めるかという話でもあります。
ニュースの段階を見分ける
期待が先行しやすい分野なので、ニュースの段階を見分ける必要があります。
次の3つは、意味がまったく違います。
- 研究のデモ:管理された環境で、条件がそろったときにできた
- 実証実験:実際の現場で、期間と範囲を区切って試した
- 商用の稼働:現場で、日常の業務として動いている
さらに、同じ「できた」でも、管理された環境(決まった物、決まった明るさ、人がいない)と、開かれた環境(物も人も毎回変わる)では意味が違います。
動画で見るデモの多くは、1の、管理された環境です。
導入を考えるときの順序
自社の現場で導入を考えるなら、次の順で整理します。
- 作業を分解する:人がやっている作業を、見る・判断する・動くの単位に分ける
- ばらつきを測る:物の種類、置き場所、量が、日によってどれだけ変わるかを数える
- 止まったときの影響を見る:機械が止まったら、誰がどう代わりをするか
- 安全の要件を決める:人と同じ場所で動くか、柵で分けるか
- 費用を全部並べる:機械の価格だけでなく、現場の改修、つなぎ込み、保守、教育
2のばらつきが小さい作業は、従来の決められた動きのロボットで足ります。
ばらつきが大きく、従来のロボットでは対応できなかった作業が、フィジカルAIの出番です。
費用は機械の外にかかる
機械の価格は、費用の一部にすぎません。
- 床、通路、棚など、現場の改修
- 既存のシステムとのつなぎ込み
- 安全のための設備と、その確認
- 保守と、部品の交換
- 現場の人の教育と、運用ルールの整備
見積もりでは、これらが含まれているかを確認してください。
機械の価格だけで比べると、導入後に費用が膨らみます。
安全は「人と同じ場所で動くか」で変わる
人と同じ空間で作業するロボットを、協働ロボットと呼びます。
協働ロボットには、人に触れたときの力を抑えるなど、安全のための国際規格(ISO 10218 など)と、それに対応する日本の規格があります。
導入では、次を確認します。
- 人と同じ場所で動くのか、柵などで分けるのか
- どんなときに止まるのか(人の接近、想定外の力)
- 止まったあと、誰がどう再開させるのか
AI事業者ガイドライン(第1.2版)の別添は、フィジカルAIのように複雑な構成や機構を持つAIシステムは、通常のAIシステムに比べてメンテナンスやトラブルシューティングの難易度が上がる場合がある、としています。
止まった理由を、誰がどう調べるかも、導入前に決めておきます。
つまずきポイント
「実証実験ではうまくいったのに、本格導入で止まった」
よくある原因は、実証の期間と範囲が、日常のばらつきを含んでいなかったことです。
繁忙期、季節、扱う品目の入れ替わりを含めて試していなければ、本番で初めて出会う状況が残ります。
Level 3の「仮想と現実のずれ」と同じ構造の問題が、実証と本番の間でも起きます。
理解度チェック
Q1.【オリジナル】「AIロボティクス戦略」(令和8年3月26日)が、日本の弱みとして挙げているものはどれか。
- ア AIとロボットの一体的な設計開発
- イ モーター・減速機・センサ等の部品
- ウ 現場データとノウハウ
- エ 産業用ロボット産業
正解:ア
解説:
戦略は、イ、エ、ウを強みとして挙げ、「AIとロボットの一体的な設計開発の面では後塵を拝している」と書いています。
サービスロボット市場での存在感の低下も、弱みとして挙げられています。
身体の層には強みがあり、頭脳と身体を合わせて作る部分に課題がある、という整理です。
→ 「日本で注目される理由」に戻る
Q2.【オリジナル】日本ロボット工業会の2025年暦年の統計で、産業用ロボットの出荷について正しいものはどれか。
- ア 国内向けは前年より大きく増え、輸出は減った
- イ 国内向けは前年より減り、輸出は前年より大きく増えた
- ウ 国内向けも輸出も、前年より減った
- エ 国内向けも輸出も、前年と同じだった
正解:イ
解説:
国内向けの出荷は2,041億円で前年比10.8%減、輸出は7,897億円で32.4%増でした。
作る力は伸びているのに、国内の現場への導入は伸びていない、という差が見えます。
→ 「数字で見る「国内」と「海外」」に戻る
Q3.【オリジナル】フィジカルAIの導入を考えるときに、従来の決められた動きのロボットで足りるかを見分ける手がかりとして、最も適切なものはどれか。
- ア 機械の価格がいちばん安いか
- イ ロボットの見た目が人に似ているか
- ウ 物の種類や置き場所、量が、日によってどれだけ変わるか(ばらつき)
- エ ニュースで話題になっているか
正解:ウ
解説:
ばらつきが小さい作業は、決められた動きのロボットで足ります。
ばらつきが大きく、従来のロボットでは対応できなかった作業が、フィジカルAIの出番です。
→ 「導入を考えるときの順序」に戻る
Q4.【IPA過去問】スマートファクトリーで使用されるAIを用いたマシンビジョンの目的として,適切なものはどれか。
- ア クラウドに蓄積した入出荷データを用いてAIが需要予測し,生産数を最適化する。
- イ 作業者が装着したVRゴーグルにAIが作業状況に応じたガイドを表示することによって,作業効率を向上させる。
- ウ 設計変更内容をAIによって整理し,製造現場に正確に伝達する。
- エ 人間の目視検査をAIが代替し,検査効率を向上させる。
出典:令和7年度 春期 応用情報技術者試験 午前 問72
正解:エ
解説:
マシンビジョンは、カメラの映像をAIで判断して、人の目による検査を代わりに行うものです。
フィジカルAIの「見る・考える・動く」のうち、「見る・考える」を現場に入れた形で、導入の第一歩として取り組みやすい領域です。
アは需要予測、イはVRによる作業支援、ウは設計情報の伝達で、いずれも「見る」機械の目的ではありません。
導入を考えるときは、検査する物のばらつき(種類、向き、明るさ)を先に測ると、AIが必要か、従来の画像処理で足りるかを判断できます。
→ 「導入を考えるときの順序」に戻る
Q5.【オリジナル】実証実験ではうまくいったのに、本格導入で止まった。よくある原因として、最も適切なものはどれか。
- ア 実証の期間と範囲が、繁忙期や品目の入れ替わりなど、日常のばらつきを含んでいなかった
- イ 実証実験の結果を、記録していた
- ウ 本格導入では、ロボットの色を変えた
- エ 実証実験の回数が多すぎた
正解:ア
解説:
日常のばらつきを含めて試していなければ、本番で初めて出会う状況が残ります。
仮想と現実のずれと同じ構造の問題が、実証と本番の間でも起きます。
→ 「つまずきポイント」に戻る
ここまで読めば言えるようになること
- 日本で注目される理由を、強みと弱みの両面から説明できる
- 研究のデモ、実証実験、商用の稼働を見分けられる
- 導入の検討を、作業の分解とばらつきの測定から始められる
- 費用と安全の確認項目を挙げられる
実装に踏み込むなら、Level 5へ進む。
Level 5 専門的な話
ここはLevel 5です(全5レベル)
前提:Level 4までの内容
想定読者:実装する人、技術記事を原典で読みたい人
このレベルのゴール:学習の方式、仮想と現実のずれの埋め方、制御の階層と安全の設計を説明できる
学習の3つの方式
フィジカルAIの頭脳を作る方式は、大きく3つあります。
模倣学習は、人の操作を手本に学ぶ方式です。
人が遠隔操作でロボットを動かした記録や、人の作業の映像から、状況と動きの対応を学びます。
手本のデータを集める手間がかかり、手本にない状況には弱くなります。
強化学習は、報酬を手がかりに、試行錯誤で学ぶ方式です。
仮想空間で大量に試行できるため、練習場との相性がよい方式です。
ただし、報酬の設計を誤ると、意図しない動きを覚えます。
基盤モデルからの追加学習は、大量のデータで事前に学習したモデルに、目的の作業のデータを少量加えて調整する方式です。
VLAの多くは、画像と言葉で学習したモデルを土台に、動きのデータで追加学習して作られます。
実際には、これらを組み合わせます。
基盤モデルを土台に、模倣学習で基本の動きを入れ、強化学習で磨く、という流れです。
仮想と現実のずれを埋める
仮想空間で学習した方策を現実に移すときの、性能の落ち込みを埋める手法があります。
ドメインランダム化は、仮想空間の条件(摩擦、質量、光の当たり方、色、カメラの位置)を、学習のたびにわざと変える手法です。
さまざまな条件で動けるように学習させれば、現実はその「さまざま」の1つとして扱えます。
システム同定は、現実の機械の特性を測り、仮想空間の物理パラメータを現実に合わせる手法です。
現実のデータでの追加学習は、仮想空間で学習した方策を、現実で集めた少量のデータで調整する手法です。
どの手法も、仮想空間の精度だけでずれを消すことはできません。
最後は、現実の環境での評価が必要です。
制御の階層
フィジカルAIのシステムは、速さの違う複数の層で動きます。
- 計画の層:作業の手順を決める(数秒に1回程度でよい)
- 動作の層:次にどこへ手を動かすかを決める
- 制御の層:モーターの力や位置を細かく調整する(1秒に数百回から数千回)
大きなモデルは計算に時間がかかるため、速い制御の層にはそのまま置けません。
大きなモデルを計画や動作の層に置き、制御の層は軽い制御器に任せる構成がとられます。
Level 3の「機体の中で考えるか、外で考えるか」も、この層の分け方と対応しています。
評価の設計
フィジカルAIの評価では、次を区別します。
- 成功率:何回のうち何回、作業を最後までできたか
- 環境の範囲:評価に使った物、置き方、明るさが、本番のばらつきをどこまで含むか
- 失敗の種類:止まって終わったのか、危険な動きをしたのか
同じ成功率でも、評価の環境が狭ければ、本番では下がります。
とくに、失敗したときに安全に止まるかは、成功率とは別に評価します。
成功率が高くても、失敗のときに危険な動きをするシステムは使えません。
安全の設計
AIの判断だけに安全を任せない設計にします。
- AIの外側の安全装置:速度や力の上限、立ち入りの検知による停止を、AIとは独立した仕組みで持つ
- 止まる条件の明示:想定外の力、センサーの異常、通信の途絶で止まる
- 人による再開:止まったあとは、人が確認してから再開する
- 記録:センサーの値、判断、動きを記録し、あとから原因を追えるようにする
AI事業者ガイドライン(第1.2版)の別添は、AIエージェントやフィジカルAIのように多様な情報を扱うシステムでは、入力の経路や外部との連携が増えるため、攻撃の対象が広がり、データの汚染や悪意あるプロンプトによる攻撃のリスクが高まることを懸念として挙げています。
物理的な安全と、情報の安全の両方を設計に含めます。
理解度チェック
Q1.【オリジナル】人が遠隔操作でロボットを動かした記録を手本にして学ぶ方式はどれか。
- ア 強化学習
- イ 教師なし学習
- ウ ドメインランダム化
- エ 模倣学習
正解:エ
解説:
模倣学習は、人の操作や作業の映像を手本に、状況と動きの対応を学ぶ方式です。
アの強化学習は、報酬を手がかりに試行錯誤で学びます。
ウは、仮想と現実のずれを埋める手法で、学習の方式そのものではありません。
→ 「学習の3つの方式」に戻る
Q2.【オリジナル】仮想空間の摩擦、質量、光の当たり方などを、学習のたびにわざと変える手法を何というか。
- ア 早期終了
- イ 量子化
- ウ ドメインランダム化
- エ システム同定
正解:ウ
解説:
さまざまな条件で動けるように学習させれば、現実はその「さまざま」の1つとして扱えます。
エのシステム同定は、現実の機械の特性を測って、仮想空間を現実に合わせる手法です。
アとイは、ずれを埋める手法ではありません。
→ 「仮想と現実のずれを埋める」に戻る
Q3.【オリジナル】強化学習で、報酬の設計を誤ったときに起きやすいことはどれか。
- ア 学習がまったく進まなくなるので、問題は起きない
- イ 必ず人の手本と同じ動きになる
- ウ 仮想と現実のずれが自動で消える
- エ 意図しない動きを覚える
正解:エ
解説:
強化学習は、報酬が高くなる動きを探します。
報酬の設計が意図とずれていると、報酬は高いが、人が望んでいない動きを覚えることがあります。
→ 「学習の3つの方式」に戻る
Q4.【オリジナル】大きなモデルを、モーターを細かく調整する制御の層にそのまま置かない理由として、最も適切なものはどれか。
- ア 制御の層には、AIを置くことが法律で禁止されているから
- イ 制御の層は1秒に数百回から数千回の調整が要り、大きなモデルの計算が間に合わないから
- ウ 大きなモデルを置くと、ロボットの色が変わるから
- エ 大きなモデルは、モーターの名前を知らないから
正解:イ
解説:
システムは、計画、動作、制御という速さの違う層で動きます。
大きなモデルは計画や動作の層に置き、速い制御の層は軽い制御器に任せる構成がとられます。
→ 「制御の階層」に戻る
Q5.【オリジナル】フィジカルAIの評価について、最も適切なものはどれか。
- ア 1回成功すれば、評価は十分である
- イ 成功率とは別に、失敗したときに安全に止まるかを評価する
- ウ 成功率が高ければ、失敗したときの動きは評価しなくてよい
- エ 評価の環境は、できるだけ狭く、条件をそろえたほうが本番に近い
正解:イ
解説:
成功率が高くても、失敗のときに危険な動きをするシステムは使えません。
エは逆です。評価の環境が狭いほど、本番のばらつきを含まず、本番では成功率が下がります。
→ 「評価の設計」に戻る
ここまで読めば言えるようになること
- 模倣学習、強化学習、基盤モデルからの追加学習の違いを説明できる
- 仮想と現実のずれを埋める手法を挙げられる
- 制御の階層と、大きなモデルを置く場所を説明できる
- 成功率と安全な停止を分けて評価できる
フィジカルAIという言葉を、書く側から見てきたこと
私は前職のシステムエンジニアでの経験を生かして、AI分野の記事を書く仕事をしています。
その経験をもとに、このサイトを個人で立ち上げました。
「フィジカルAI」という言葉を私が最初に見たのは2025年1月で、当時は「身体機能を持ったAI」でしか出てきませんでした。
それが2025年3月以降、依頼される記事のテーマにも入るようになりました。この1年で体感では5本ほど書いています。
ただし、定義が書き手によってまだ揃っていません。自動運転やドローン、ロボットを含めるかどの段階までフィジカルAIと呼ぶかはわかれています。私は自律的な判断が可能な物理的に動けるAIという認識で書いています。
まとめ
フィジカルAIは、現実の世界で、見て、考えて、体を動かすAIです。
Level 1では、見る・考える・動くをくり返すAI。
Level 2では、出力が物理的な動きであるAIと、頭脳・身体・練習場の3つの層。
Level 3では、状況から動きを決める頭脳と、仮想空間の練習場、そして仮想と現実のずれ。
Level 4では、人手不足と製造業の蓄積を背景に、段階を見分けて導入を判断する対象。
Level 5では、学習の方式、ずれの埋め方、制御の階層と安全の設計。
ニュースを読むときは、「どの層の話か」と「研究のデモか、商用の稼働か」の2つを確かめてください。
この2つで、多くの見出しの意味が分かるようになります。
次に読む記事
→ AIロボットとは|5段階でわかる用語解説
→ 「自動化」と「自律化」の違いとは?AIニュースの解像度が上がる1つの区別
→ AIの「モデル」とは何か|5段階でわかる用語解説
→ 今さら聞けないAI用語30選|初心者でもニュースが読めるようになる意味と読み方
よくある質問(FAQ)
Q. フィジカルAIとは何ですか?
A. 現実の世界で、センサーで状況を知り、AIで判断し、モーターなどで物理的に動くAIです。AI事業者ガイドライン(第1.2版)は、現実世界に対して直接的な働きかけ(移動、操作、加工など)を行うことを特徴とするシステムとして定義しています。
Q. 自動運転車やドローンもフィジカルAIですか?
A. 含まれます。フィジカルAIは、現実の世界で認識、判断、行動するAIの総称なので、人型ロボットに限らず、自動運転車、ドローン、自律的に動く建設機械まで含まれます。
Q. 生成AIとフィジカルAIの違いは何ですか?
A. 出力の違いです。生成AIの出力は文章や画像などのデジタルの情報で、フィジカルAIの出力は物理的な動きです。フィジカルAIの頭脳には生成AI系の技術も使われるので、交代ではなく積み上げの関係です。
Q. デジタルツインとは何ですか?
A. 現実の工場や街を、コンピュータの中に再現したものです。フィジカルAIでは、ロボットがまずこの仮想空間で失敗を重ねて動きを覚え、それから現実に出てくる、という練習場の役割を担います。
Q. フィジカルAIで仕事はなくなりますか?
A. 影響が先に出るのは、人手不足が深刻な現場で、担い手のいない作業からと見られています。日本では「人を置き換える」より「埋まらない穴を埋める」文脈が当面は強いと考えられます。
Q. ニュースの「ロボットが◯◯できるようになった」は、どう読めばよいですか?
A. 研究のデモ、実証実験、商用の稼働のどれかを確かめてください。動画で見るデモの多くは、条件のそろった管理された環境での結果で、現場で日常的に動いていることとは意味が違います。
この記事を書いた人:kkazuki|AI/DX分野ブログ運営者 → 運営者情報
※技術と政策の動向は変化の速い領域です。記述は執筆時点の情報です。
参考
- 総務省・経済産業省「AI事業者ガイドライン(第1.2版)」本編(令和8年3月31日) https://www.meti.go.jp/shingikai/mono_info_service/ai_shakai_jisso/pdf/20260331_1.pdf
(フィジカルAIの定義) - 総務省・経済産業省「AI事業者ガイドライン(第1.2版)」別添 https://www.soumu.go.jp/main_content/001064286.pdf
(自律移動ロボットとAGVの違いの例、労働力不足を補うという便益、メンテナンスの難易度、攻撃対象の拡大) - AIロボティクスに関する関係府省連絡会議「AIロボティクス戦略~社会実装を加速し、巨大市場を切り拓く~」(令和8年3月26日) https://www.cas.go.jp/jp/seisaku/ai_robo/dai2/shiryo1.pdf
(2040年までに約60兆円、16分野、VLM・VLA、日本の強みと弱み、2027年6月頃を目途にロボット基盤モデルのベータ版をオープンソースで公開) - 日本ロボット工業会「マニピュレータ、ロボット統計 2025年暦年」(2026年6月1日公表) https://www.jara.jp/data/press/2026/260601.html
(国内向け2,041億円・前年比10.8%減、輸出7,897億円・32.4%増) - 本記事の体験の節は、筆者が自分で確かめた記録です(時期は本文に記載)