ロボットは昔から工場で働いています。
それでも「AIロボット」という言い方が最近になって増えたのは、同じロボットでも、動き方の決め方が変わったからです。
この記事では、その動き方の決め方の違いを軸に、5つのレベルに説明を分けて並べました。
どこから読むか
本記事は、同じ用語を5つのレベルに分けて解説しています。
当てはまるものを選んで、そこから読み始めてください。
→ この言葉を今日はじめて見た … Level 1から読む(3分)
→ 言葉は知っているが、人には説明できない … Level 2から読む(5分)
→ 説明はできるが、仕組みまでは怪しい … Level 3から読む(8分)
→ 仕事で使うかどうかを判断したい … Level 4から読む(10分)
→ 実装する、または技術記事を原典で読む … Level 5から読む(9分)
迷ったらLevel 1から読んでください。
知っている内容なら、数十秒で読み終えられます。
30秒で腕試し
理解度から決めたい場合は、次の3問を試してください。
答えられなくなったところが、あなたのスタート地点です。
Q1. 従来の産業ロボットとAIロボットの違いを説明できますか
→ 詰まったら Level 1から
Q2. なぜこの数年で急に進んだのか、理由を説明できますか
→ 詰まったら Level 3から
Q3. 自分の職場にAIロボットが入るかどうか、判断できますか
→ 詰まったら Level 4から
→ 3問とも答えられるなら Level 5から
各レベルの終わりにも理解度チェックがあります。
答えられたら次のレベルへ、分からなければ前のレベルに戻ってください。
「フィジカルAI」という言葉で止まる場合は、先にこちらを読むと入りやすくなります。
→ フィジカルAIとは|5段階でわかる用語解説
Level 1 子供でもなんとなくわかる
ここはLevel 1です(全5レベル)
前提:なし。ここから読み始められます
想定読者:この言葉を今日はじめて見た人
このレベルのゴール:AIロボットを「散らかっていても動けるロボット」だと言える
決まった動きと、その場で決める動き
工場のロボットは、ずっと前から働いています。
でも、そのロボットは毎回まったく同じ動きをしています。
「ここに手を伸ばして、つかんで、あそこに置く」。
この動きを人が先に教えておいて、それをそのまま繰り返します。
だから、部品が毎回きちんと同じ場所に置いてあることが条件です。
少しずれていると、何もつかめなくなってしまいます。
AIロボットは、ここが違います。
カメラで見て、いまどこに何があるかを確かめてから、動き方をその場で決めます。
散らかった箱から、ものを取り出す
いちばん分かりやすい例が、箱からものを取り出す作業です。
箱の中に、部品がぐちゃぐちゃに入っている。
向きもバラバラ、上に重なっているものもある。
この中から1つを取り出す。
人間なら、小さい子でもできます。
ところが機械にとっては、これが長いあいだとても難しい作業でした。
なぜなら、「どこをどうつかめばよいか」が毎回違うからです。
決まった動きを覚えるだけでは、対応できません。
カメラで見て考えるAIが加わって、ようやくできるようになってきました。
もう身の回りで働いている
難しそうに聞こえますが、すでに身の回りにいます。
- ファミリーレストランで料理を運んでくるロボット
- ビルの中を自分で走り回る掃除のロボット
- 倉庫で荷物を運ぶロボット
どれも、人や物にぶつからないように、その場で道を選んで動いています。
つまずきポイント
「ロボットって、前からあったのでは?」
あります。違うのは中身ではなく、動き方の決め方です。
前のロボットは、動き方を全部人が決めていました。
AIロボットは、見て、その場で決めます。
理解度チェック
Q1. 従来のロボットとAIロボットは、何がちがいますか?
動き方を先に人が決めておくか、その場で見て決めるかが違います。
中身の機械が違うというより、決め方が違います。
Q2. 箱から部品を取り出す作業が難しかったのは、なぜですか?
中身がぐちゃぐちゃで、どこをどうつかめばよいかが毎回違うからです。
決まった動きを覚えるだけでは対応できませんでした。
Q3. 身の回りで動いているAIロボットを2つ挙げてください。
料理を運ぶロボット、掃除のロボット、倉庫で荷物を運ぶロボットなどです。
ここまで読めば言えるようになること
- AIロボットは、見てその場で決めるロボットだと説明できる
- 散らかった状態に対応できるかが分かれ目だと説明できる
- 身の回りの例を2つ挙げられる
言えたら、Level 2へ進む。
Level 2 少し理解できる
ここはLevel 2です(全5レベル)
前提:Level 1の内容
想定読者:言葉は知っているが、人には説明できない人
このレベルのゴール:従来の産業ロボットとAIロボットの違いを、条件の言葉で説明できる
そもそも「ロボット」の定義
日本産業規格には、ロボットの用語をまとめた規格があります。
**JIS B 0134「ロボティクス-用語」**で、2024年10月に改正されました(国際規格ISO 8373:2021に整合)。
改正前の版では、ロボットをこう定義していました。
二つ以上の軸についてプログラムによって動作し、ある程度の自律性をもち、環境内で動作して所期の作業を実行する運動機構。
注目したいのは「ある程度の自律性」という部分です。
定義の時点で、自分で決める幅がどれだけあるかが含まれています。
AIロボットは、この「ある程度」の幅が大きくなったもの、と考えられます。
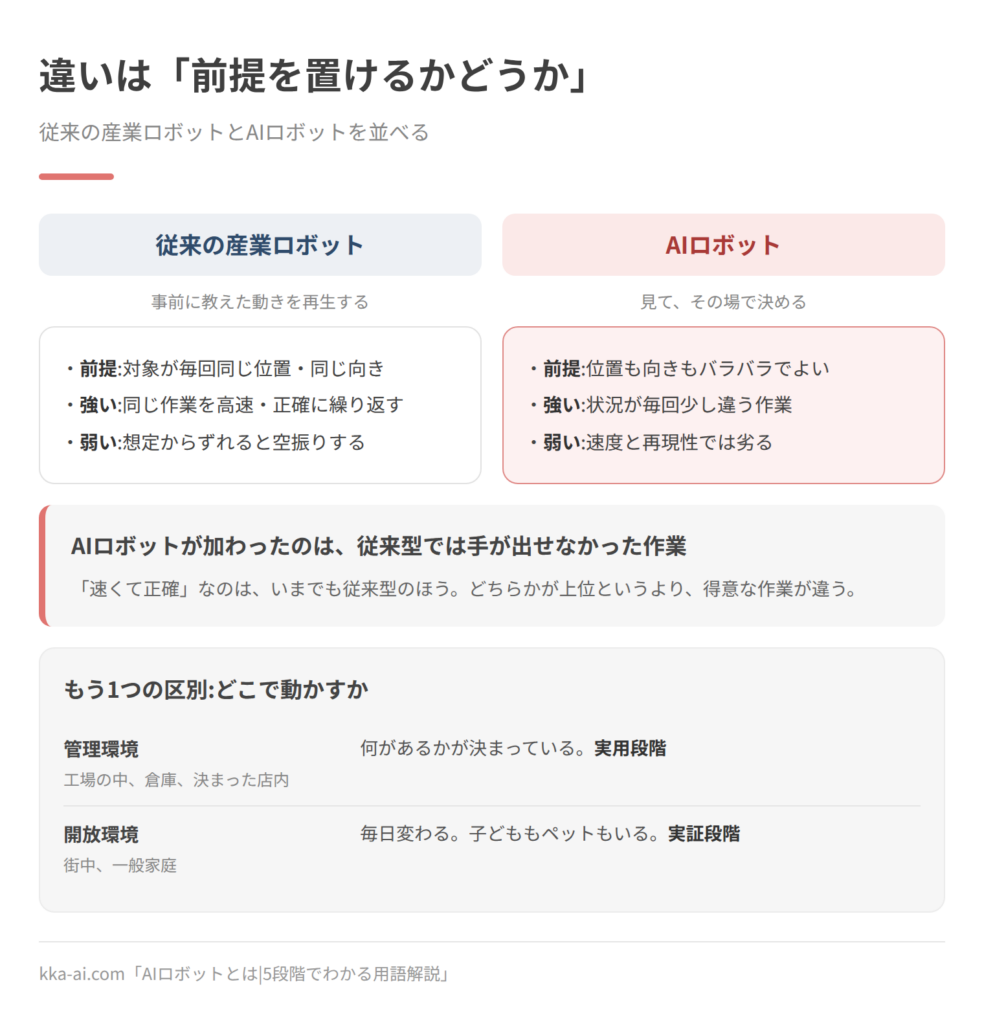
違いは「前提を置けるかどうか」
従来の産業ロボットとAIロボットについて比較しました。
| 従来の産業ロボット | AIロボット | |
|---|---|---|
| 動き方 | 事前に教えた動きを再生する | 見て、その場で決める |
| 前提 | 対象が毎回同じ位置・同じ向き | 位置も向きもバラバラでよい |
| 強い場面 | 同じ作業を高速・正確に繰り返す | 状況が毎回少し違う作業 |
| 弱い場面 | 想定からずれると空振りする | 速度と再現性では劣る |
「速くて正確」なのは、いまでも従来型のほうです。
AIロボットが加わったのは、そもそも従来型では手が出せなかった作業です。
フィジカルAIとの関係
ニュースでは「フィジカルAI」という言葉とセットで出てくることが多くなりました。
- フィジカルAI:現実の世界で認識し、判断し、行動するAIという概念の総称
- AIロボット:フィジカルAIの代表的な実装先
概念と、その実物、という関係です。
概念のほうは別記事で扱っています。
→ フィジカルAIとは|5段階でわかる用語解説
いま実際に働いている場所
期待と現実を分けるために、実用段階に入っている領域から押さえます。
- 工場・倉庫:不揃いな物品の取り出し、検品、搬送。AIロボットがもっとも使われる場所です
- 飲食・接客:配膳ロボットは外食の日常になりました。案内・受付も広がっています
- 清掃・警備:オフィスビルや商業施設での自律清掃・巡回などです
- 農業・建設:収穫ロボットや自律建機の実証・導入が進む段階です
AIロボットが実際に導入されている現場の共通点は2つです。環境がある程度管理されていることと、人手不足が深刻なこと。
この2つがそろった場所から順に導入されています。
つまずきポイント
「AIロボットのほうが優れているのでは?」
作業によります。
毎回同じ位置に来る部品をつかむなら、従来型のほうが速く、正確で、安価です。
AIロボットが必要なのは、前提を置けない作業のほうです。
理解度チェック
Q1. JIS B 0134 の定義で、AIロボットに関わる言葉はどれですか?
「ある程度の自律性をもち」の部分です。
自分で決める幅がどれだけあるかが、定義の時点で含まれています。
Q2. 従来の産業ロボットが強いのはどんな場面ですか?
対象が毎回同じ位置・同じ向きに来る作業を、高速・正確に繰り返す場面です。
速度と再現性では、いまでも従来型のほうが優れています。
Q3. フィジカルAIとAIロボットの関係を説明してください。
フィジカルAIは概念の総称、AIロボットはその代表的な実装先です。
概念と実物の関係になります。
Q4. いま導入が進んでいる場所に共通する2つの条件は?
環境がある程度管理されていることと、人手不足が深刻なことです。
ここまで読めば言えるようになること
- JISの定義に「ある程度の自律性」が入っていると説明できる
- 違いを「前提を置けるかどうか」で説明できる
- フィジカルAIとの関係を1文で言える
- いま働いている場所を3つ挙げられる
言えたら、Level 3へ進む。
Level 3 もう少し詳しく
ここはLevel 3です(全5レベル)
前提:Level 2の内容
想定読者:説明はできるが、仕組みまでは怪しい人
このレベルのゴール:この数年で急に進んだ理由を、練習方法の変化として説明できる
急に進んだ理由は「練習の場所」が変わったこと
AIロボットが動けるようになるには、大量の試行錯誤が必要です。
ところが、現実世界で試行錯誤しながら失敗を繰り返しては、時間もお金もかかり危険も伴います。
そこでAIロボットが変わった点として、以下の2点が挙げられます。
1. 仮想空間で練習させる
計算機の中に現場を再現して、何千体ものロボットを同時に動かします。
現実では何年もかかる試行を、短い時間で済ませられます。
2. 人の動きの映像から学ぶ
人が作業している映像を見せて、同じようにやらせます。
動き方を1つずつ教える必要がなくなります。
この2つで、賢いロボットを作る速度が一気に上がりました。
ヒト型ロボットの開発競争が急激に騒がしくなったのは、この土台の変化があるからです。
いま研究されている中身
日本の政府がまとめた戦略にも、この方向が書かれています。
画像・動画等の視覚情報と言語を統合するVLMや、視覚・言語・行動を統合してタスク遂行に必要な行動方策を生成するVLA等の研究開発
——「AIロボティクス戦略~社会実装を加速し、巨大市場を切り拓く~」(令和8年3月26日、AIロボティクスに関する関係府省連絡会議)
わかりやすく説明すると、以下のようになります。
- VLM:画像や動画と、言葉をつなげて理解するAI
- VLA:そこに「動き」まで加えて、やることを言葉で言われたら、どう動けばよいかを出すAI
「棚の上の赤い箱を取って」と言われて、そのまま動けるようにする、という方向です。
チャットAIが文章を作るのと同じやり方を、体の動かし方に持ち込んだもの、と考えるとわかりやすいでしょう。
管理環境と開放環境
AIロボットの記事を読むときに、いちばん効果がある区別が管理環境と開放環境です。
| 管理環境 | 開放環境 | |
|---|---|---|
| 例 | 工場の中、倉庫、決まった店内 | 街中、一般家庭 |
| 特徴 | 何があるかが決まっている | 毎日変わる。子どももペットもいる |
| 現在地 | 実用段階 | 実証段階 |
工場でできたことは、家庭でできることを意味しません。
デモ動画を見るときは、まずどちらの環境かを確かめてください。
ヒト型ロボットはどこまで来たか
あえてヒト型にする理由は、階段、ドア、既存の道具などの人間用に作られた環境を、改修なしで使えるからです。
環境ごとに専用ロボットを作るより、環境に合わせられる体を1つ作るほうが、最終的には安くなるという発想です。
工場や倉庫での実証・試験導入は始まっています。
一方で、家庭で家事をこなす汎用ヒューマノイドは、安全性・器用さ・価格のハードルが多く残る段階です。
**「工場のヒト型は近い将来、家庭のヒト型はその先」**という時間差で捉えるのが、現時点では妥当です。
つまずきポイント
「デモ動画のとおりに動くのでは?」
動画には編集の余地があります。早回し、成功例の選別、遠隔操作の補助。
誠実な発表は、これらの条件を明記しています。
条件の記載がない派手な動画ほど、慎重に判断する必要があります。
理解度チェック
Q1. この数年で急に進んだ理由を2つ挙げてください。
仮想空間で大量に練習させられるようになったことと、人の動きの映像から学ばせられるようになったことです。
現実世界での試行錯誤の制約から外れたのが大きな変化です。
Q2. VLAとは何を出すAIですか?
視覚・言語・行動を統合して、タスクを達成するための行動方策を出すAIです。
言葉で指示されたら、どう動けばよいかまで出します。
Q3. 管理環境と開放環境の違いを説明してください。
管理環境は何があるかが決まっている場所(工場、倉庫、店内)、開放環境は毎日変わる場所(街中、家庭)です。
実用段階に入っているのは管理環境のほうです。
Q4. ヒト型にする合理的な理由は何ですか?
階段、ドア、既存の道具など、人間用に作られた環境を改修なしで使えるからです。
環境ごとに専用機を作るより、環境に合わせられる体を1つ作るほうが安くなるという発想です。
ここまで読めば言えるようになること
- 進んだ理由を練習方法の変化として説明できる
- VLMとVLAの違いを1文ずつで言える
- 管理環境と開放環境で現在地が違うと説明できる
- ヒト型の「工場が先、家庭はその先」を説明できる
言えたら、Level 4へ進む。
Level 4 ビジネスで使う
ここはLevel 4です(全5レベル)
前提:Level 3の内容
想定読者:導入や企画、発注を判断する立場の人
このレベルのゴール:自分の現場に入るかどうかを、3条件と安全の要件から判断できる
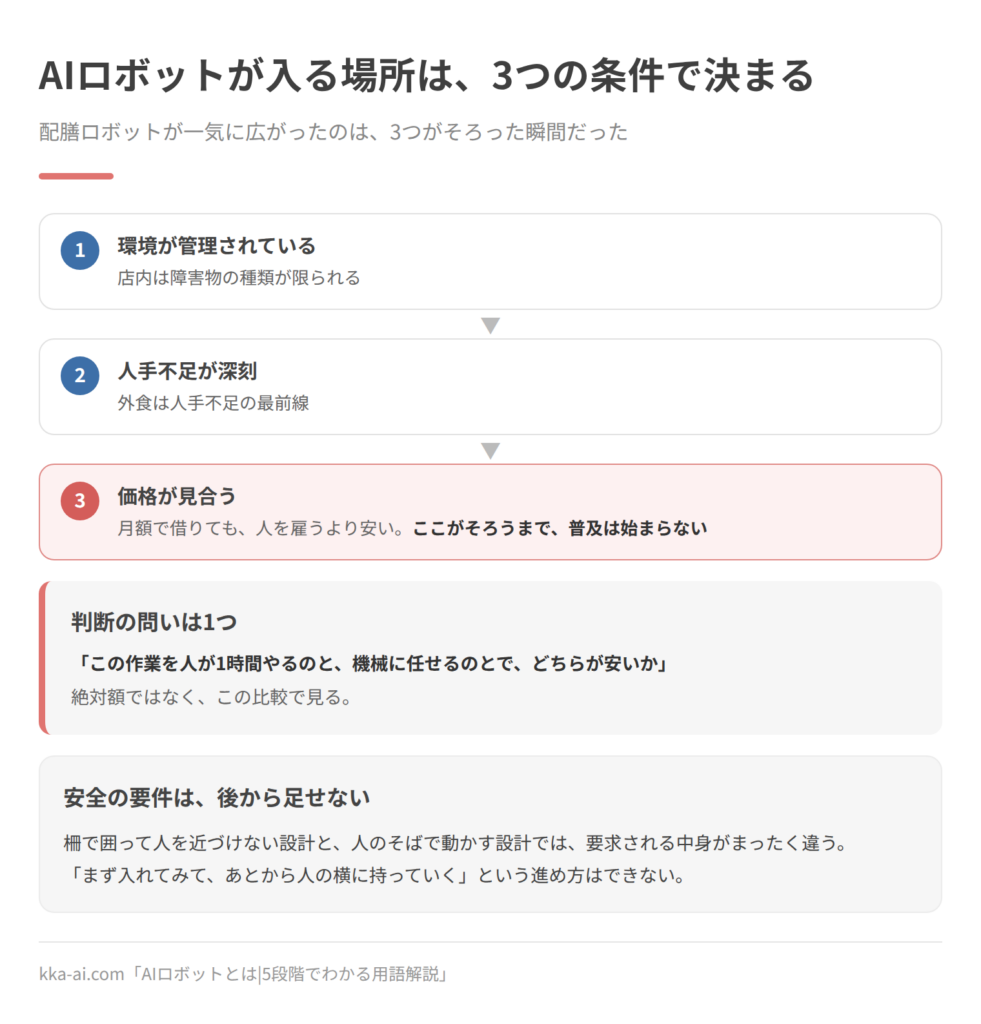
入る場所は「3条件」で決まる
技術が成熟しただけでは普及しません。
配膳ロボットが一気に広がったのは、次の3つの条件がそろったからです。
- 環境が管理されている(店内は障害物の種類が限られる)
- 人手不足が深刻(外食は人手不足の最前線)
- 価格が見合う(月額で借りても、人を雇うより安い)
3つ目がそろうまで、普及は始まりません。
自分の現場に当てはめるときも、この順で確認してください。
判断の言い方を1つにすると、こうなります。
「この作業を人が1時間やるのと、機械に任せるのとで、どちらが安いか」。
絶対額ではなく、この比較で見ます。
安全の要件は、後から足せない
人と同じ空間で動かす場合、安全の要件が設計そのものに関わります。
産業用ロボットの安全は、国際規格 ISO 10218-1/10218-2 が基本です。
日本には対応する日本産業規格 JIS B 8433-1 があります。
人とロボットが協力して作業する「協働運転」については、ISO/TS 15066 が技術仕様をまとめています。
厚生労働省の資料では、協働運転について、速度や力の上限といった基準に触れています。
押さえておくべきことは1つです。
柵で囲って人を近づけない設計と、人のそばで動かす設計では、要求される中身がまったく違います。
「まず入れてみて、あとから人の横に持っていく」という進め方はできません。
日本の産業の現在地
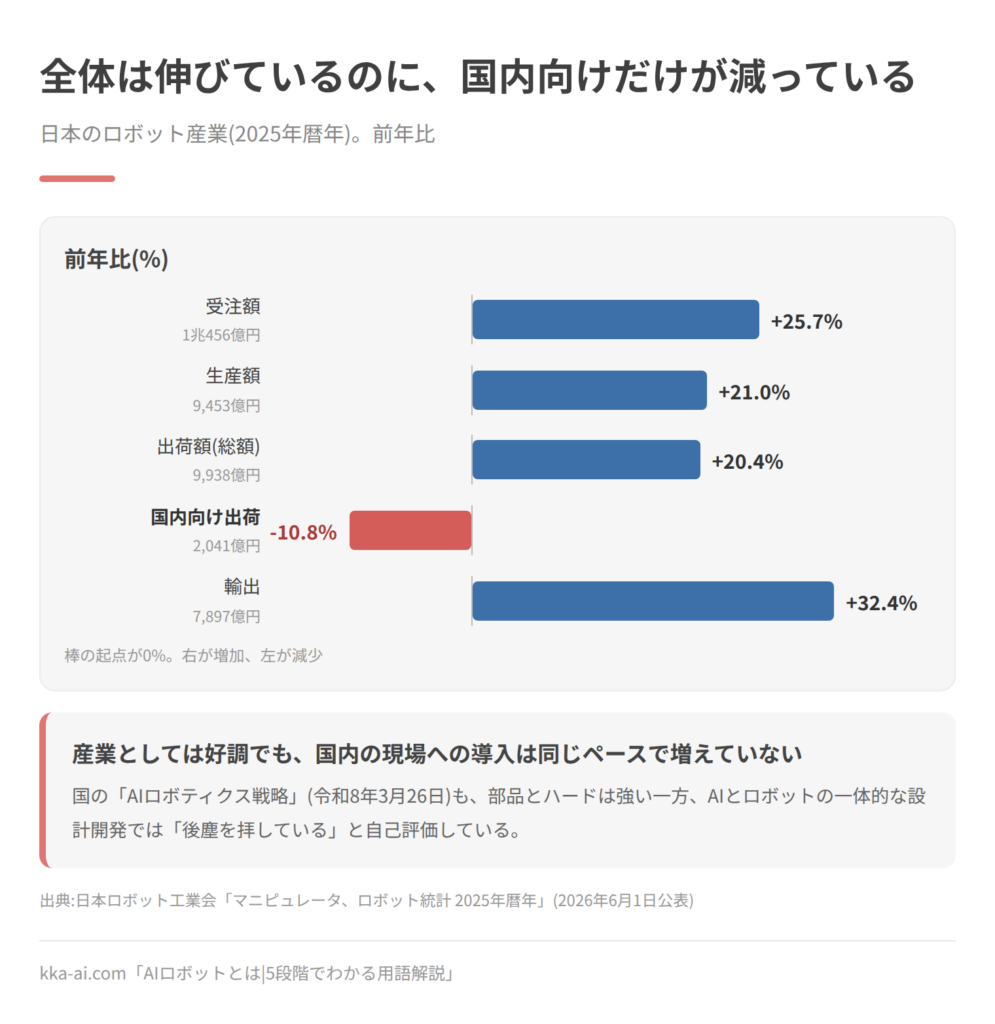
数字で見ると、状況ははっきり分かれています。
日本ロボット工業会の統計(2025年暦年、2026年6月1日公表)です。
| 項目 | 金額 | 前年比 |
|---|---|---|
| 受注額 | 1兆456億円 | +25.7% |
| 生産額 | 9,453億円 | +21.0% |
| 出荷額(総額) | 9,938億円 | +20.4% |
| 国内向け出荷 | 2,041億円 | −10.8% |
| 輸出 | 7,897億円 | +32.4% |
全体は伸びているのに、国内向けだけが減っています。
産業としては好調でも、日本国内の現場への導入が同じペースで増えているわけではない、ということです。
国の戦略も、この点を課題として書いています。
世界有数の産業用ロボット産業、モーター・減速機・センサ等の世界的にも高い水準を誇る部品・コンポーネント、長年の現場実装を通じて蓄積された現場データとノウハウ
(一方で)サービスロボット市場では存在感が低下……AIロボット実装を視野に入れたAI開発やAIとロボットの一体的な設計開発の面では後塵を拝している
——「AIロボティクス戦略」(令和8年3月26日)
**部品とハードは強い、AIと一体で設計するところが弱い。**これが公式の自己評価です。
国が狙っている分野
同じ戦略は、対象分野を16分野挙げています。
製造業(多品種少量生産)、造船、物流(倉庫・輸配送)、建設・土木、建築、インフラ保守、小売、宿泊業、介護、警備業、農業、林業、廃棄物処理業、災害対応、警察活動、防衛
市場の見通しと目標も書かれています。
2040年までに約60兆円規模へ拡大が見込まれる多用途ロボット市場
2040年までに米中に並ぶ一角として世界市場の3割超のシェアを確保し、20兆円規模の市場を獲得する
自分の業界がこの16分野に入っているかは、確認すると良いでしょう。
補助や実証の枠組みが、この分野立てに沿って作られる可能性が高いためです。
ニュースを読むときの3点
記事の重みを見分ける確認点です。
- デモか、実導入か:「◯台を導入し稼働中」と「デモを公開」は、意味がまったく違います
- 環境は管理されているか:工場内での成功は、街中や家庭での成功を意味しません
- 人の仕事の何を代替するのか:「ヒト型だから何でもできる」ではなく、具体的にどの作業を担うかが書かれている記事は信頼できます
つまずきポイント
「ヒト型を入れれば、いろいろな作業を任せられるのでは?」
現時点では逆です。
実用段階に入っているのは、作業を絞った機体のほうです。
汎用の体は「環境を改修しなくてよい」という利点のためのもので、何でもできることを意味しません。
理解度チェック
Q1. 普及が始まる3条件を挙げてください。
環境が管理されていること、人手不足が深刻なこと、価格が見合うことの3つです。
3つ目がそろうまで普及は始まりません。
Q2. 人のそばで動かす場合、何が変わりますか?
要求される安全の中身が変わります。柵で囲う設計と協働運転の設計はまったく別で、
後から人の横に持っていく、という進め方はできません。
関係する規格はISO 10218-1/-2、ISO/TS 15066、JIS B 8433-1です。
Q3. 2025年の統計で、全体と国内向けの動きはどう違いましたか?
全体は伸びています(出荷額+20.4%)が、国内向け出荷は2,041億円で−10.8%と減っています。
産業の好調と、国内現場への導入は別の話だということです。
Q4. 国の戦略が挙げている日本の弱みは何ですか?
サービスロボット市場での存在感の低下と、AI開発およびAIとロボットの一体的な設計開発の遅れです。
部品とハードは強みとして挙げられています。
ここまで読めば言えるようになること
- 3条件で自分の現場を判定できる
- 協働運転では安全の要件が変わると説明できる
- 国内向けが減っているという事実を挙げられる
- ニュースの重みを3点で見分けられる
言えたら、Level 5へ進む。
Level 5 専門的な話
ここはLevel 5です(全5レベル)
前提:Level 4の内容
想定読者:設計・開発に関わる人、技術記事を原典で読む人
このレベルのゴール:基盤モデル化の流れと、システムとして成立させる難しさを説明できる
ロボットにも「基盤モデル」が来ている
言語モデルで起きたことが、ロボットでも起きています。
用途ごとにゼロから作るのではなく、大きな土台を1つ作って、用途ごとに調整するという形です。
国の戦略には、時期まで書かれています。
2027年6月頃を目途に、国産のロボット基盤モデルのベータ版をオープンソースで公開し、順次アップデートする
——「AIロボティクス戦略」(令和8年3月26日)
公開の形がオープンソースであることが、この記述の要点です。
土台を共有して、その上で各社が競う、という産業の作り方を選んだことになります。
オープンかどうかの区別そのものは、別記事で扱っています。
→ オープンソースとオープンウェイトとは|AIの「公開」の違いを5段階でわかる用語解説
モデルだけでは動かない
戦略は、AIモデル単体ではなく、システムとして成立させることを別に立てています。
AIモデルに加えて、コンピューティング、制御系、駆動系、知覚系を統合し、システムとして成立させる
——同戦略(「フィジカル・インテリジェント・システム」の説明)
ここが、チャットのAIとの決定的な違いです。
| 言語モデル | ロボット | |
|---|---|---|
| 失敗のコスト | 出力を捨てればよい | 物が壊れる。人に当たる |
| 応答の締切 | 数秒待てる | 間に合わないと転ぶ |
| 学習データ | ウェブに大量にある | 現場で取るしかない |
3つ目に挙げた学習データが、この分野の構造的な制約です。
だから仮想空間での学習と、人の動作映像からの学習が、研究の中心になっています。
安全規格の中身
協働運転の設計では、規格が具体的な方式を定めています。おおむね次の4つです。
- 安全適合監視停止:人が領域に入ったら止める
- ハンドガイド:人が直接持って動かす
- 速度・間隔の監視:人との距離に応じて速度を落とす
- 出力・力の制限:接触しても害が出ない範囲に力を抑える
厚生労働省の資料でも、協働運転について速度や力の上限に関する基準に言及があります。
4番を選ぶと、ロボットの能力そのものに上限がかかります。
力を制限した機体は、重い物を速く動かせません。
「安全にすると遅くなる」というのは運用の話ではなく、設計の段階で決まるということです。
評価が難しいという問題
言語モデルはベンチマークで比べられますが、ロボットはそう簡単ではありません。
- 成功率が環境に強く依存する。同じ機体でも、照明や床材が変わると数字が動く
- 試行回数が稼げない。物理的に動かす以上、1回に時間がかかる
- 失敗の内容が一様でない。つかみ損ねたのか、落としたのか、そもそも見つけられなかったのか
だから発表を読むときは、成功率の数字より、試した条件のほうを先に見るのが実務的です。
条件が書かれていない成功率は、比較に使えません。
用語を原典で確認するなら
- ロボットの用語:JIS B 0134「ロボティクス-用語」(2024年10月改正、ISO 8373:2021に整合)
- AIの用語:JIS X 22989:2023「情報技術-人工知能-人工知能の概念及び用語」(2023年8月21日制定、ISO/IEC 22989:2022に一致)
- 安全:ISO 10218-1/10218-2、ISO/TS 15066、JIS B 8433-1
いずれも規格本文は有償ですが、規格番号を押さえておくと、仕様書や提案書の記述が読めるようになります。
理解度チェック
Q1. ロボットの基盤モデルについて、国の戦略は何をいつまでにと書いていますか?
2027年6月頃を目途に、国産のロボット基盤モデルのベータ版をオープンソースで公開し、順次アップデートする、と書かれています。
Q2. 言語モデルとロボットで、学習データの事情はどう違いますか?
言語モデルはウェブに大量のデータがありますが、ロボットの行動データは現場で取るしかありません。
これが仮想空間での学習や、人の動作映像からの学習が中心になっている理由です。
Q3. 協働運転の4つの方式を挙げてください。
安全適合監視停止、ハンドガイド、速度・間隔の監視、出力・力の制限の4つです。
Q4. 力を制限する方式を選ぶと、何が起きますか?
ロボットの能力そのものに上限がかかります。重い物を速く動かせなくなります。
安全と速度のトレードオフは、運用ではなく設計の段階で決まります。
Q5. ロボットの発表を読むとき、成功率より先に見るべきものは何ですか?
試した条件です。成功率は照明や床材などの環境に強く依存するため、条件が書かれていない数字は比較に使えません。
ここまで読めば言えるようになること
- ロボットの基盤モデル化の流れと、国産版の時期を説明できる
- モデル単体では成立しない理由を3点で説明できる
- 協働運転の4方式を挙げられる
- 安全と速度のトレードオフが設計段階で決まると説明できる
実際に見て、確かめたこと
2026年9月13日、チェーンの飲食店で配膳ロボットを1時間観察しました。
| 回数・時間 | |
|---|---|
| 配膳した回数 | 15回 |
| 1回あたりの所要時間(厨房から席まで) | 平均80秒 |
| 止まった回数 | 12回 |
止まった12回の中身は、通路に人が立っていて止まったのが2回、皿の受け取りを待って停止したのが10回でした。
分かったのは、ロボットが運んでいるのは「厨房から席まで」だけだということです。
皿を持ち上げる作業も、下げる作業も人がやっています。
本文に書いた「具体的にどの作業を担うのか」を、自分の目で確かめた形になりました。
うまくいかなかったのは、通路に人が立っていたり混み合っていたときです。立ち止まってしまった時に、どこに運べば良いのかを見失っていたように見受けられます。
通路の幅が本文でいう「管理された環境」の条件そのもので、席の配置が変わるだけで成立しなくなる、というのが見ていて分かりました。
まとめ
AIロボットは、動き方の決め方が変わったロボットです。
Level 1では、散らかっていても見て動けるロボット。
Level 2では、前提を置けない作業を担う、自律性の幅が広がったロボット。
Level 3では、仮想空間と人の動作映像で練習させられるようになって進んだ技術。
Level 4では、管理環境・人手不足・価格の3条件がそろった場所から入る道具。
Level 5では、基盤モデル化が始まり、安全の要件が設計段階で能力の上限を決める対象。
いま実用段階にあるのは管理された環境です。
工場でできたことは、家庭でできることを意味しません。
デモ動画を見るときは、条件が書かれているかを先に確かめてください。
次に読む記事
→ フィジカルAIとは|5段階でわかる用語解説
→ 「自動化」と「自律化」の違いとは?AIニュースの解像度が上がる1つの区別
→ RPAとAIの違い|5段階でわかる用語解説
→ 今さら聞けないAI用語30選|初心者でもニュースが読めるようになる意味と読み方
よくある質問(FAQ)
Q. AIロボットと従来のロボットは何が違いますか?
A. 動き方の決め方が違います。従来型は事前に教えた動きを再生し、AIロボットはカメラやセンサーで見て、その場で動き方を決めます。対象の位置や向きがバラバラでも対応できるのが違いです。
Q. AIロボットはいくらぐらいしますか?
A. 用途と機体によって幅があります。判断に使えるのは絶対額ではなく、「この作業を人が1時間やるのと、機械に任せるのとでどちらが安いか」という比較です。配膳ロボットの普及は、この損益分岐を超えたことが引き金でした。
Q. 家庭用のロボットはいつ買えるようになりますか?
A. 掃除ロボットのような単機能型はすでに家庭にありますが、家事全般をこなす汎用型は、安全性・器用さ・価格のハードルから「工場・施設が先、家庭はその後」という順序が妥当な見立てです。年限を断定する記事は、根拠を確認して読んでください。
Q. 人のそばで動かすときに、気をつけることはありますか?
A. 安全の要件が設計そのものに関わります。柵で囲う設計と、人と協働する設計では要求される中身が違い、後から切り替えることはできません。関係する規格はISO 10218-1/-2、ISO/TS 15066、日本ではJIS B 8433-1です。
Q. ロボットに仕事を奪われませんか?
A. いま導入が進んでいるのは、人手不足でそもそも担い手がいない現場が中心です。日本では当面、「人の椅子を奪う」より「空いた椅子を埋める」文脈が強いと見られます。とはいえ職場の中身が組み替わるのは確かです。
Q. 日本のロボット産業は強いのですか?
A. 統計では2025年の出荷額が9,938億円(前年比+20.4%)と伸びていますが、国内向け出荷は2,041億円で−10.8%と減っています。国の戦略も、部品やハードは強み、AIとロボットの一体的な設計開発は後塵を拝していると書いています。
Q. ヒト型ロボットは何のために人型なのですか?
A. 階段、ドア、既存の道具など、人間用に作られた環境を改修なしで使えるからです。環境ごとに専用機を作るより、環境に合わせられる体を1つ作るほうが最終的には安くなる、という発想です。何でもできるという意味ではありません。
この記事を書いた人:kkazuki|AI/DX分野ブログ運営者 → 運営者情報
※各社の開発・導入状況と統計は、公表時点の情報です。動きの速い領域なので、記述の時点をあわせて確認してください。
参考
本記事の観察の記録は、筆者が自分で確かめた結果です(日付と場所の条件は本文に記載)
- AIロボティクスに関する関係府省連絡会議「AIロボティクス戦略~社会実装を加速し、巨大市場を切り拓く~」(令和8年3月26日) https://www.cas.go.jp/jp/seisaku/ai_robo/dai2/shiryo1.pdf
- 一般社団法人日本ロボット工業会「マニピュレータ、ロボット統計 受注・生産・出荷実績 2025年 暦年【会員+非会員】」(2026年6月1日公表) https://www.jara.jp/data/press/2026/260601.html
- 経済産業省「AIロボティクス検討会」参考資料(2025年10月) https://www.meti.go.jp/shingikai/mono_info_service/ai_robotics/pdf/20251008_2.pdf
- 厚生労働省 協働ロボットの安全に関する資料(ISO 10218-1:2011/JIS B8433-1:2015 の解説) https://www.mhlw.go.jp/content/11300000/001367753.pdf
- 日本産業規格 JIS B 0134「ロボティクス-用語」(2024年10月改正、ISO 8373:2021に整合)
- 日本産業規格 JIS X 22989:2023「情報技術-人工知能-人工知能の概念及び用語」(2023年8月21日制定、ISO/IEC 22989:2022に一致) https://www.meti.go.jp/policy/economy/hyojun-kijun/jiskouji/20230821001.html